N2 综合使用文档
一、关于N2
(一)部件信息
N2整机具备个18自由度。单臂拥有 4 个自由度,包括(左手坐标系):
-
左臂肩部关节pitch方向 -
左臂肩部关节roll方向 -
左臂肘部关节yaw方向 -
左臂肘部关节pitch方向
单腿拥有 5 个自由度,包括:
-
左腿臀关节yaw方向 -
左腿臀关节roll方向 -
左腿腿关节pitch方向 -
左腿膝关节pitch方向 -
左腿踝关节pitch方向
拥有多个关节电机自由度,使得N2机器人能够实现精确的运动控制和姿态控制。
| 参数 | N2 | N2 EDU |
|---|---|---|
| 高宽厚(站立) | 1140mm*491.38mm*280mm | |
| 带电池重量 | 约30kg | |
| 总自由度 | 18 | |
| 单腿自由度 | 5 | |
| 单手臂自由度 | 4 | |
| 算力模块 | / | NVIDIA Jetson Orin Nano Super(67 TOPS) |
| 关节通讯方式 | Ethercat & Canfd | |
| 膝关节最大扭矩 | 150N.m | |
| 小腿&大腿长度 | 约0.76M | |
| 手臂臂展 | 约0.4M | |
| 关节编码器 | 双编码器 | |
| 末端执行器 | 球手/造型手 | 球手/造型手 |
| 关节输出轴承 | 交叉滚子+深沟球 | 交叉滚子+深沟球 |
| 持续行走负载能力 | 约 5 kg | |
| 超大关节运动空间 | 膝关节: 0~126° 髋关节: P-90°~45°、R-37°~+57°、Y-37°~+57° | |
| 供电方式 | 锂电池 | |
| 基础算力 | 6 Tops | 6+67 Tops |
| 感知传感器 | IMU、深度相机 | |
| 麦克风阵列 | 选配 | |
| 5w扬声器 | 选配 | |
| 智能电池 | 快拆电池 | |
| 充电器 | 有 54.6V5A | |
| 遥控手柄 | 有 | |
| 续航时间 | 2~3H | |
| 二次开发(highcontroller) | 有 | 有 |
| 二次开发(lowcontroller) | / | 有 |
| 部件介绍图 | 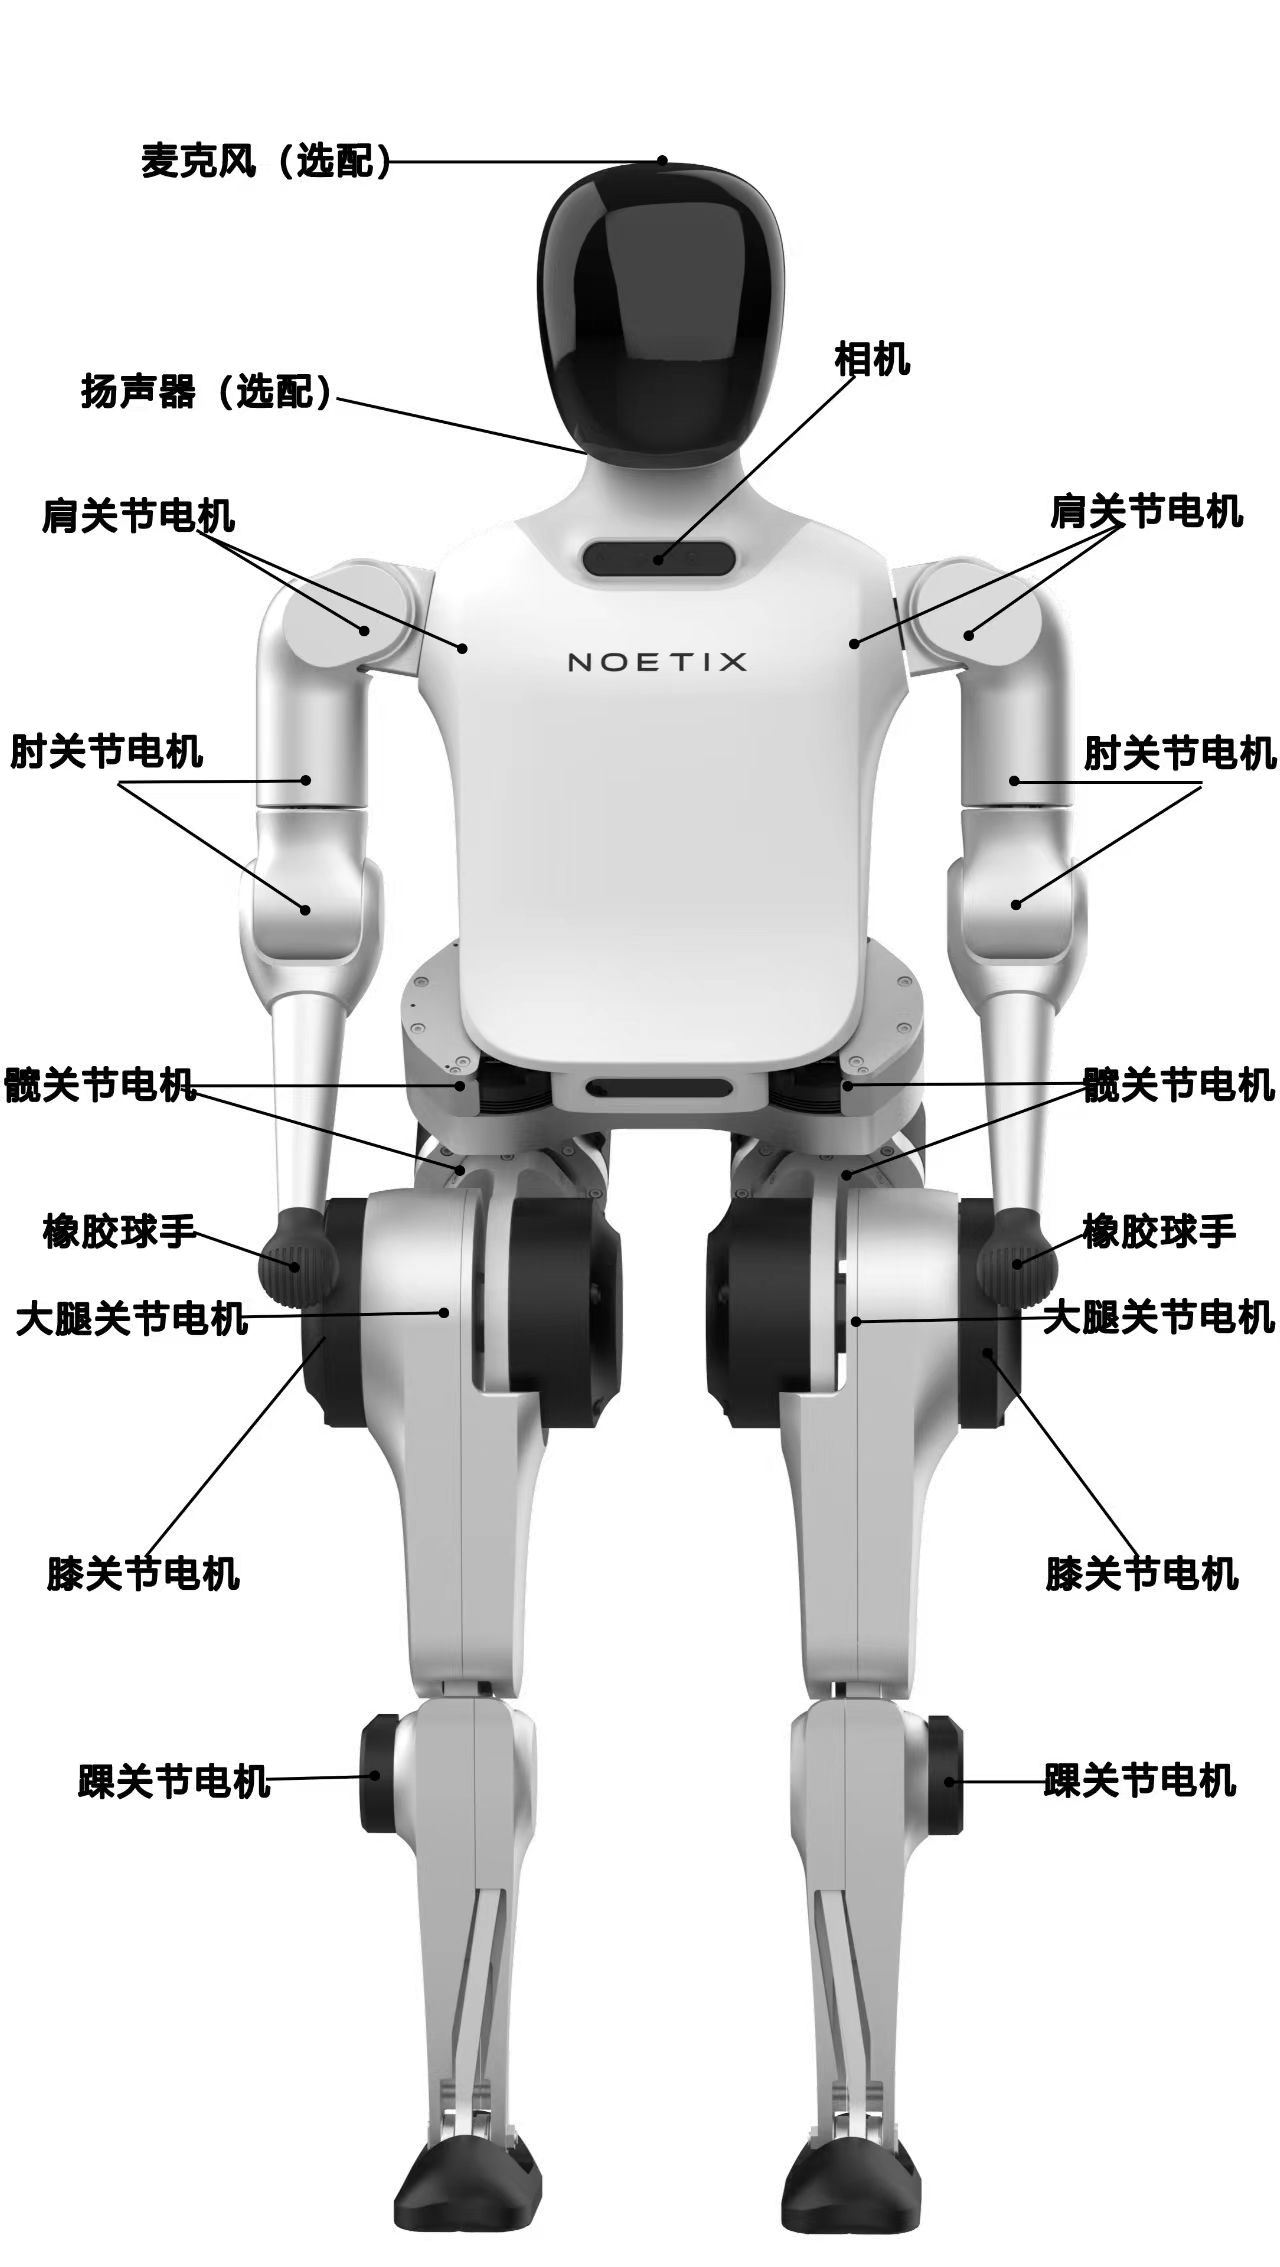 | |
(二)电气接口
在N2背面,提供电气接口如下:
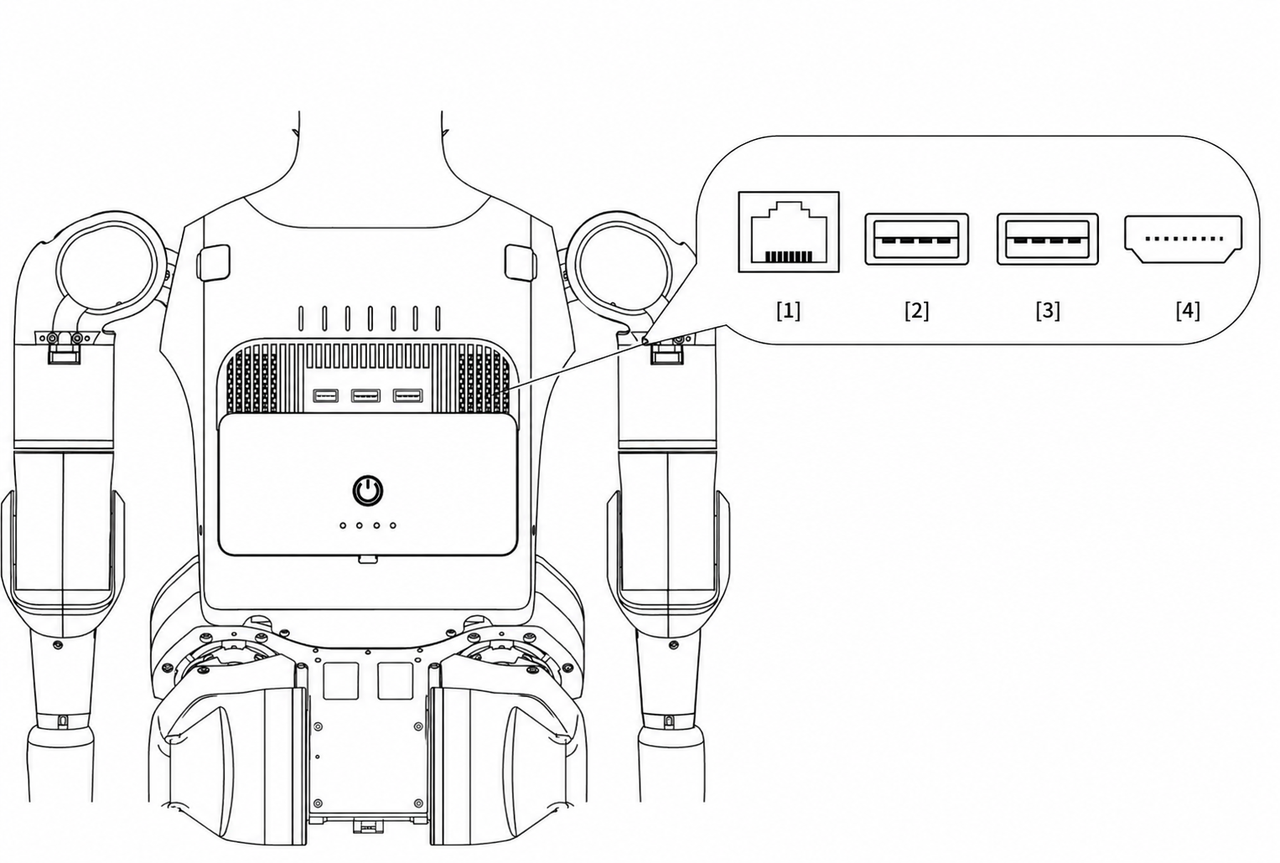
| 序号 | 类型 | 说明 | 数量 |
|---|---|---|---|
| 1 | RJ45 | 交换机 1000 BASE-T | 1 |
| 2 | USB | 运控板 USB 3.0 | 2 |
| 3 | HDMI | 运控板 高清显示线 | 1 |
其中HDMI接口接到的是运控板(RK3588S)上面,如果用户购买的是教育版本,目前只能通过ssh访问二开算力板(NVIDIA jetson orin nano super)
(三)机载计算机
| 类型 | 型号 | 用户 | 密码 | IP | 算力 | 频率 | 内存 |
|---|---|---|---|---|---|---|---|
| 运控板 | 鲁班猫 RK3588S | 运控板不对用户开放 | 192.168.55.102 | 6 Tops | 2.4GHz | 8+64GB | |
| 二开算力板 | NVIDIA Jetson orin nano super | noetix | n2 | 192.168.55.101 | 67 Tops | 1.7GHz | 8+128GB |
二开算力板仅教育版本的N2特有
[DANGER]
在机器人运动控制程序运行的过程中,请 务必不要通过SSH连接机器人的运控板(RK3588S) ,否则会占用 EtherCAT 带宽,导致机器人运动控制程序中断,机器人会立刻瘫软在地上,容易造成损失。
如需进行 SSH 连接,请务必先让机器人 趴在地面 ,或 悬挂在保护架上 进入失能状态。连接过程中,请确保机器人周围没有放置物品,并且人与机器人保持安全距离,以避免意外动作造成碰撞。
若未按照上述要求进行 SSH 连接而导致损失,本公司概不负责!!!
[DANGER]
运控板(鲁班猫 RK3588S)不面向用户开放,如果用户私自访问运控板,导致机器人运控程序失控,造成损失与我司无关
(四)相机信息
Intel Realsense D435i摄像头(标配)
英特尔® 实感™ 深度摄像头 D435i - 产品规格 | 英特尔
(五)电池信息
| 参数 | 信息 |
|---|---|
| 品牌 | 深圳市格瑞普 |
| 型号 | GRP4459160-13S1P |
| 容量 | 7500mAh |
| 电压 | 48V |
二、使用说明
(一)启动设备及注意事项
[INFO]
建议您在日常演示,尤其是二次开发中,全程使用保护支架悬挂N2,以更好的保护N2设备
[DANGER]
原厂运控功能暂不支持上下楼梯,请在平坦开阔处操作N2机器人,同时请远离人群,避免摔倒伤人、损坏机器哦
启动流程
将机器人从包装箱中取出,推荐将机器人吊在架子上启动,或者也可以让机器人躺/趴在地上启动
安装电池
安装电池: 按住机器人左侧银色的卡扣按钮(按到底),同时将电池往里推送进去
(取下电池同理)
注意事项:放电池时注意电池方向,按钮在上指示灯在下
安装手柄接收器
将手柄USB接收器 插入机器人背后任意一个USB接口,确保不虚接不松动。
启动机器
电池插入机器人背部后,先短按电池上的开机按钮,等指示灯亮起之后,长按按钮,此时会有流水灯的效果,听到“滴”一声,机器人各部位指示灯亮起,标识开机。
注意事项
机器人原厂运控的各种模式
| 模式 | 功能 | 备注(以下按键以澳加狮手柄为例) |
|---|---|---|
失能模式 | 机器人全身关节松软 | 在任何情况下按 + 号 都会进入失能模式(急停) |
使能模式 | 机器人全身关节阻尼 | 失能模式下按 + 号 进入使能模式 |
准备模式 | 机器人四肢稍弯曲,进入运动前准备 | 在使能模式下按 LB & "-" 进入准备模式 |
走路模式 | 机器人可以自主站立并且可以走路 | 在准备/跑步模式下按 LB & X 进入走路模式,此模式不要让机器人双脚离地,否则机器人会乱踢伤人 |
跑步模式 | 机器人可以自主站立并且可以跑步 | 在走路模式下按 LB & Y 进入跑步模式,此模式不要让机器人双脚离地,否则机器人会乱踢伤人 |
舞蹈模式 | 机器人进入舞蹈准备模式 | 在走路模式下按 LB & A 进入舞蹈模式,此模式不要让机器人双脚离地,否则机器人会乱踢伤人 |
示教模式 | 机器人进入示教模式,记录手部动作 | 在走路模式下按 RB & Y 进入示教模式,此模式不要让机器人双脚离地,否则机器人会乱踢伤人 |
使用流程图
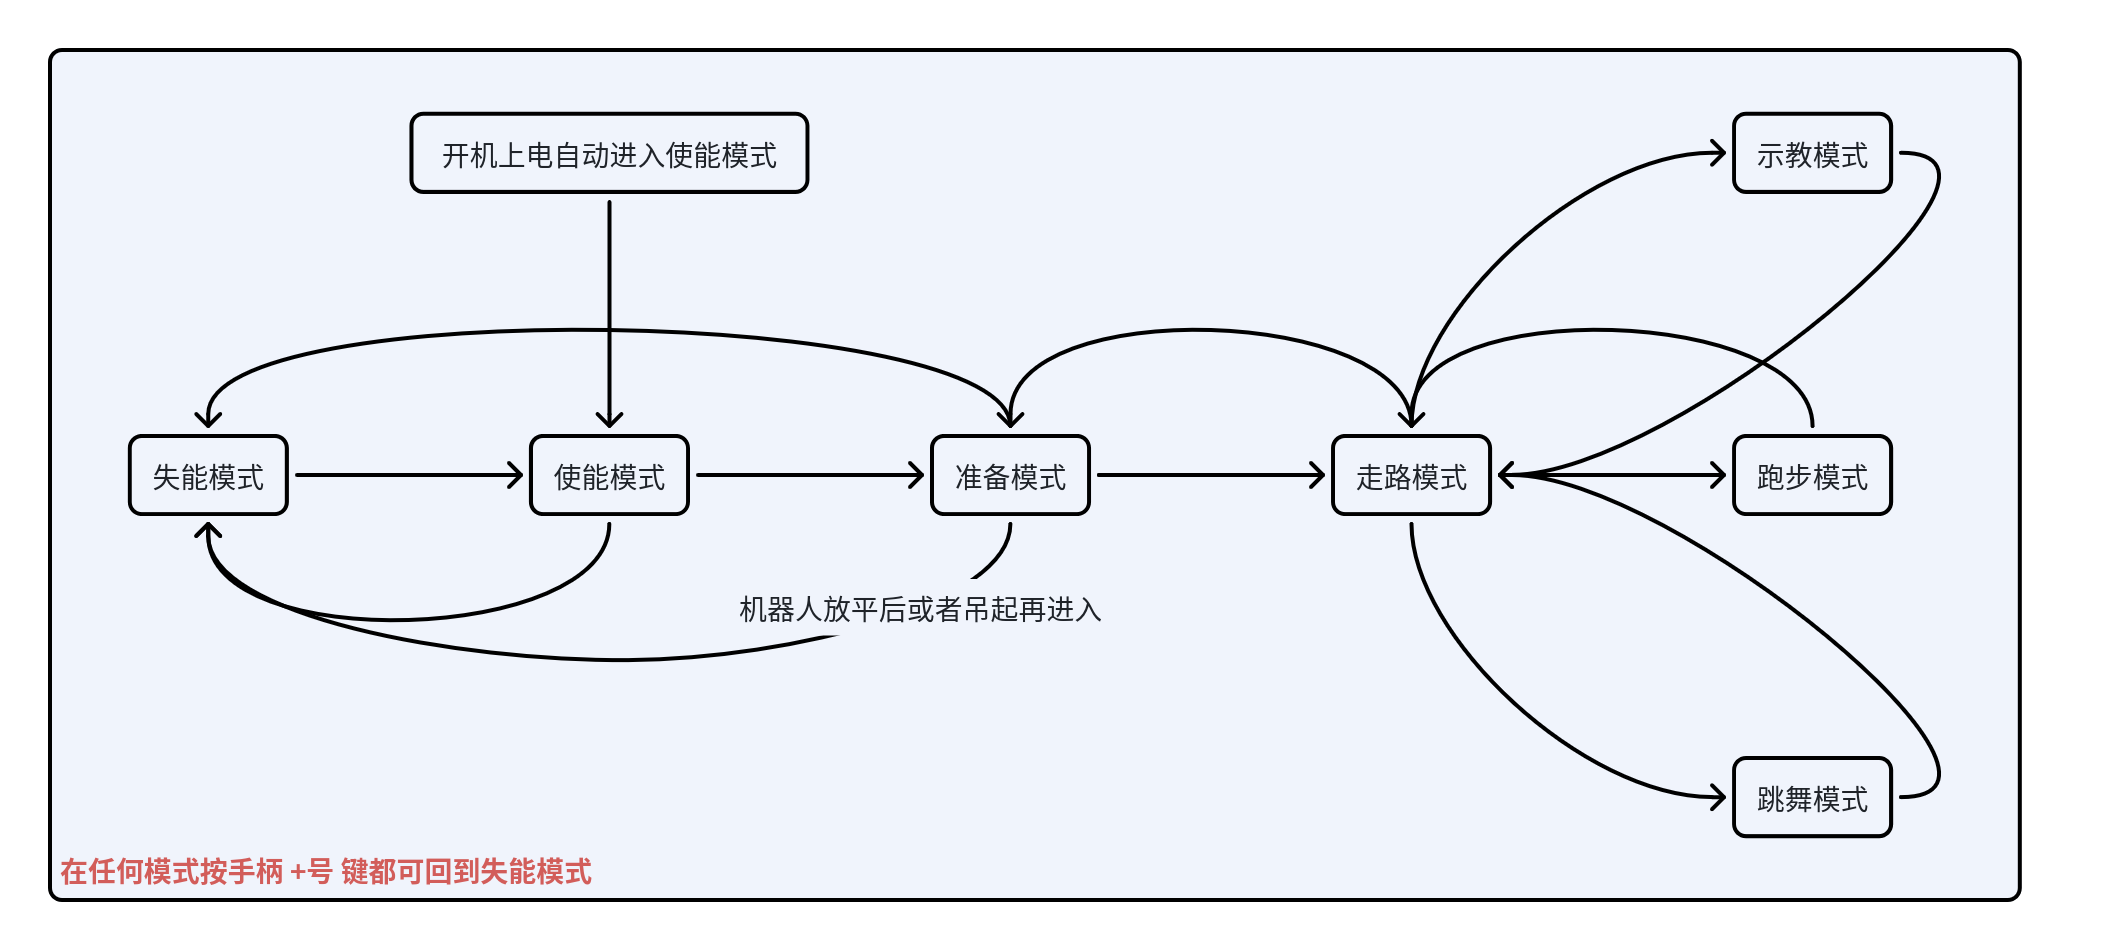
黑色往左的箭头为正常关机流程
黑色往右的箭头为正常使用流程
红色箭头代表紧急情况下的急停操作,在其他任何模式下按急停(+号)都会进入失能模式,使用的时候注意,避免误触
(二)手柄连接设备及操作控制
配对手柄
如果手柄和接收器第一次配对时候,需要在机器人开机状态并已经插上手柄接收器后,长按手柄上面的home按键,直至指示灯常亮,此时松手,指示灯快速闪烁进入配对模式。当手柄震动后,并且下面三个指示灯常亮后代表配对成功
已经配对过之后,后续可以直接点按home按键可直接记忆配对
以下操作以澳加狮手柄举例
进入行走模式
机器人开机后,等待10秒左右会自动进入使能模式(阻尼模式)
待机器人进入使能模式后,使机器人站直于地面,按 LB 和 - 让机器人进入准备模式
观察机器人是否出现双腿微屈的情况,出现后 按 LB 和 X 进入走路模式,如果未出现双腿弯曲,重复上一步
注意:机器人不能走高于5cm的楼梯或者障碍,不能走大于25度的斜坡(有倒地风险)
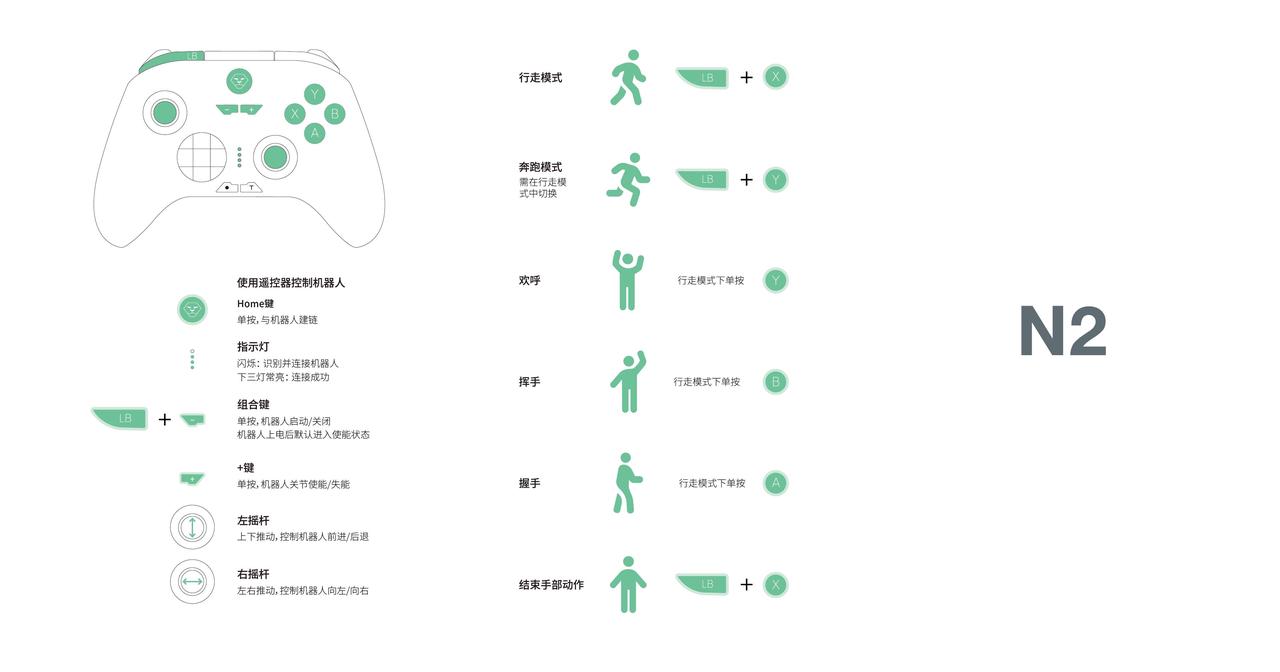
后续操作请看下面按键功能图表
遥控器按键功能图表
1. 基础功能
| 键位 | 前置条件 | 功能 | 备注 |
|---|---|---|---|
+ | 使能/失能模式 | 使能和失能 | |
LB & - | 使能模式 | 准备模式 | 此时不能自主平衡需人工保持站立 |
LB & X | 准备模式 | 走路模式 | 推摇杆可以保持平衡 |
LB & Y | 走路模式 | 跑步模式 | 请预留足够的空间和停止提前量 |
LB & B | 走路模式 | 倒地动作 | 倒地之后自动进入准备模式 |
左摇杆 | 走路/跑步模式 | 前进和后退 | |
右摇杆 | 走路/跑步模式 | 左右转向 | |
A | 走路模式 | 握手 | |
B | 走路模式 | 挥手 | |
Y | 走路模式 | 欢呼 |
[DANGER] 澳加狮手柄的“+”按键是控制机器人使能/失能,也可以用于在紧急状态下急停机器人
在机器人正常运行状态下,注意不要按下或误触“+”键,否则机器人会立刻失能倒地,避免造成损失
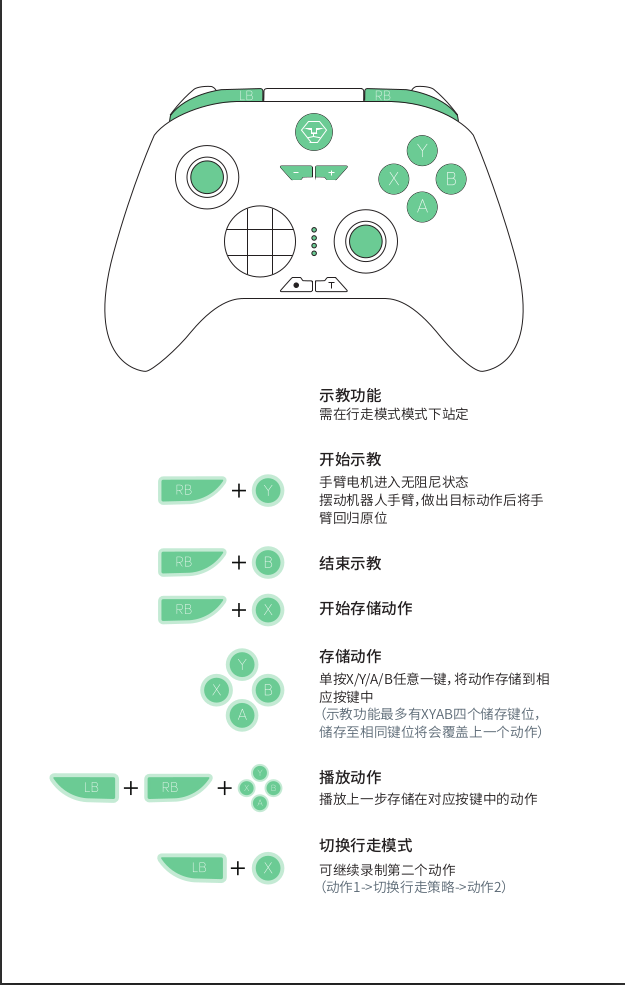
2. 示教功能
示教功能允许用户通过手动摆动机器人双臂来记录动作。系统实时采集各关节角度和持续时间,并将生成的运动轨迹(.bin 文件)保存到 RK3588S 运控板 SDK 的 data 目录。后续可通过手柄按键或 DDS 客户端触发回放,让机器人精确复现记录的动作轨迹。
简而言之:用户可以零代码DIY机器人的动态手部姿势
| 键位 | 前置条件 | 功能 | 备注 |
|---|---|---|---|
RB & Y | 走路模式 | 进入示教状态 | |
RB & B | 示教状态 | 结束示教 | |
RB & X | 结束示教 | 保存示教 | 接下来按 [A, B, X, Y]保存到对应的按键上 |
RB & LB & [A, B, X, Y] | 走路模式 | 播放对应按键下保存的示教动作 | 播放完后切记先切换回走路模式后,在播放其他示教动作或者切换其他模式 |
3. 舞蹈功能(目前仅限澳加狮手柄)
[WARNING]:
使用舞蹈功能请遵循以下几点:
-
请按照备注要求预留足够大的活动空间,路面一定平整不打滑
-
电池电量在2格电及以上
-
跳舞过程中不要用力牵着机器人,不要让机器人收到外部力量干扰
-
部分舞蹈可以中途在接近站立时切走路模式打断 但不要在跳舞中弯腰动作时切到走路模式
PS: 请避免在光滑地面和高低不平地面使用,使用舞蹈时应有足够的施展空间运行动作。因操作环境和操作失误导致的机器人损坏,不在保修范围内。
若您收到机器人后需要测试英歌舞,首次测试需人保护,牵绳(仅做保护不向吊装绳施加额外的力),另外留出足够大的演示空间,以便您清楚了解大致使用空间后再进行后续演示,若第一次测试即出现问题,请及时联系客服人员
| 键位 | 前置条件 | 功能 | 备注 |
|---|---|---|---|
LB & A | 走路模式 | 进入舞蹈模式 | 请预留 6 * 6(米)的空间 |
X | 舞蹈模式 | 播放长版本英歌舞 | 请预留 6 * 6(米)的空间 |
Y | 舞蹈模式 | 播放短版本英歌舞 | 请预留 6 * 6(米)的空间 |
LT & Y | 走路模式 | 播放广播体操 | 请预留 6 * 6(米)的空间 |
LT & A | 走路模式 | 播放新春舞蹈 | 请预留 6 * 6(米)的空间 |
LT & B | 走路模式 | 播放恰恰舞 | 请预留 6 * 6(米)的空间 |
4.大幅度高难动作
[DANGER] 使用以下功能请务必注意以下7点:
-
按照功能要求在开阔地带使用,地面平坦没有坡度且粗糙不打滑,附近没有杂物
-
使用时不能离机器太远,会导致机器人断连,导致失制!!!
-
表演时在功能要求范围大小内尤其是动作结束落点要远离人群,尤其是妇女儿童
-
如果机器人表演失败,请立刻按手柄上的
+按键 让机器人失能 -
电池指示灯在 4 格
-
半小时内不能连续使用两次
-
机器人的手部必须是出厂原装塑胶球手
如没有按照以上要求使用,造成任何损失与我司无关
| 键位 | 前置条件 | 功能 | 备注 |
|---|---|---|---|
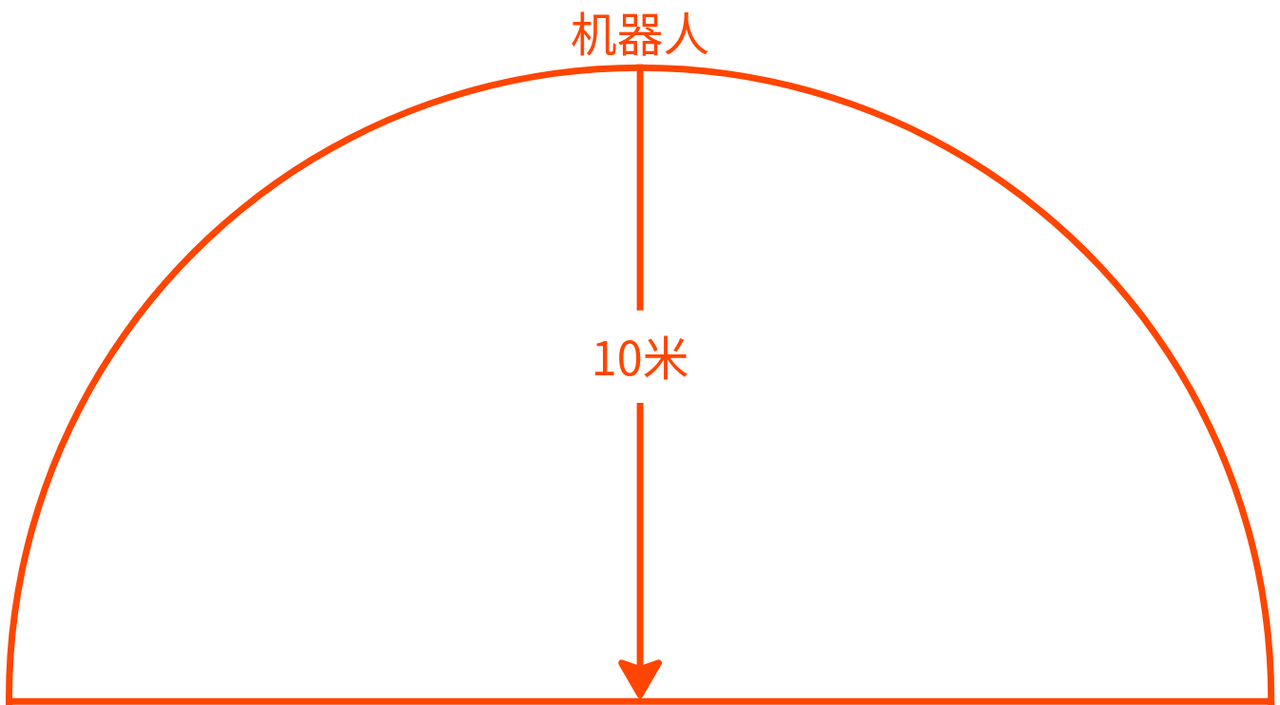
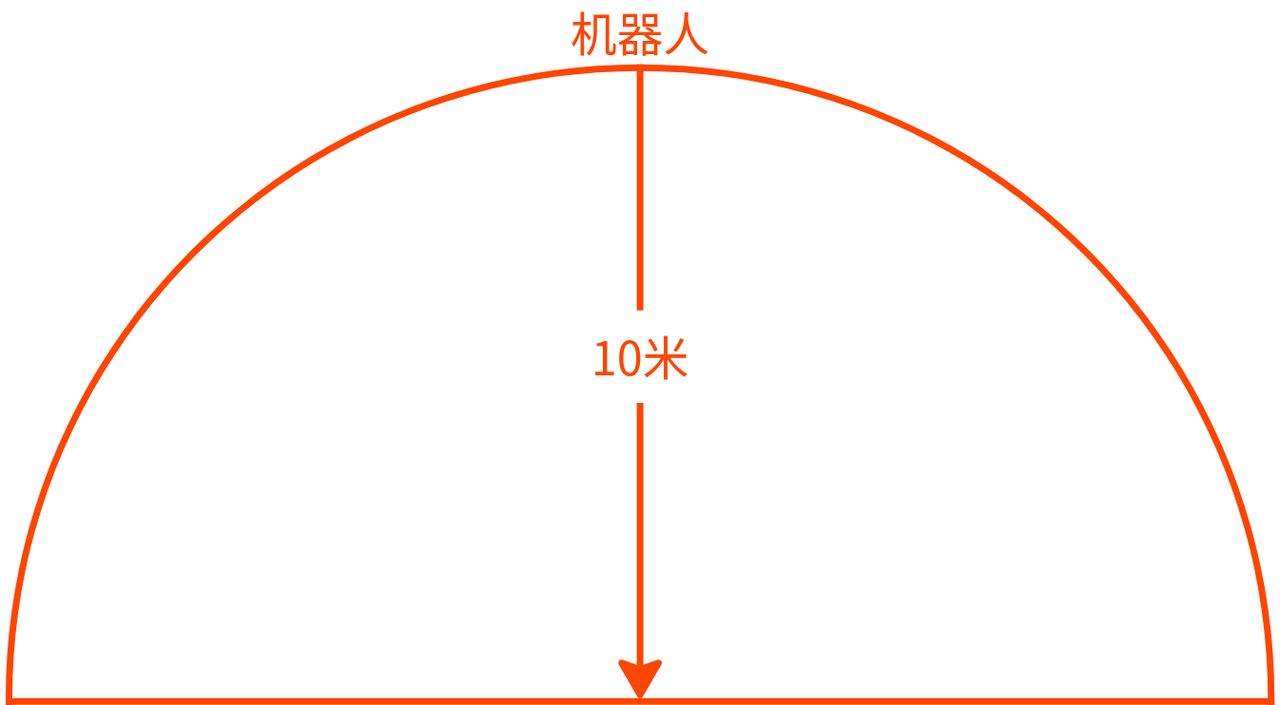
LT & X | 走路模式 | 垫步侧手翻(机器人正面朝向) | 需要机器人正前方为轴,左右90度半圆区域十米开阔的开阔地带 |
(三)设备关机及电池充电
关机流程
使用完后,此时需要扶住机器人按 LB 和 - 让机器人回到准备模式,此时机器失去自主站立的能力,需要人扶住。
将机器人吊起或者放平躺(趴)后,按 + 号键,让机器人进入失能模式
然后长按电机开关,关机后取下电池即可,将电池充电适配器接口后插在220V电源上即可,将电机插在电池底座上,电池会出现充电指示灯闪烁效果(满电则无反应) ,然后将N2安全收纳即可
(四)操作教程视频
三、N2开发指南
SDK介绍
本文档介绍N2基于 DDS消息中间件 通信开发,本SDK采用 C/S架构,在隔离机制下,使 N2 机器人的 二次开发算力板部署DDS客户端程序 与机器人上作为服务器的 运控板的运控程序 以 500HZ 的频率下发控制命令,并持续获取当前机器人状态。dds采用的是 CYCLONEDDS 0.11.0 。
注意:仅配有算力板版本的N2可以使用此SDK开发
(一)系统架构图
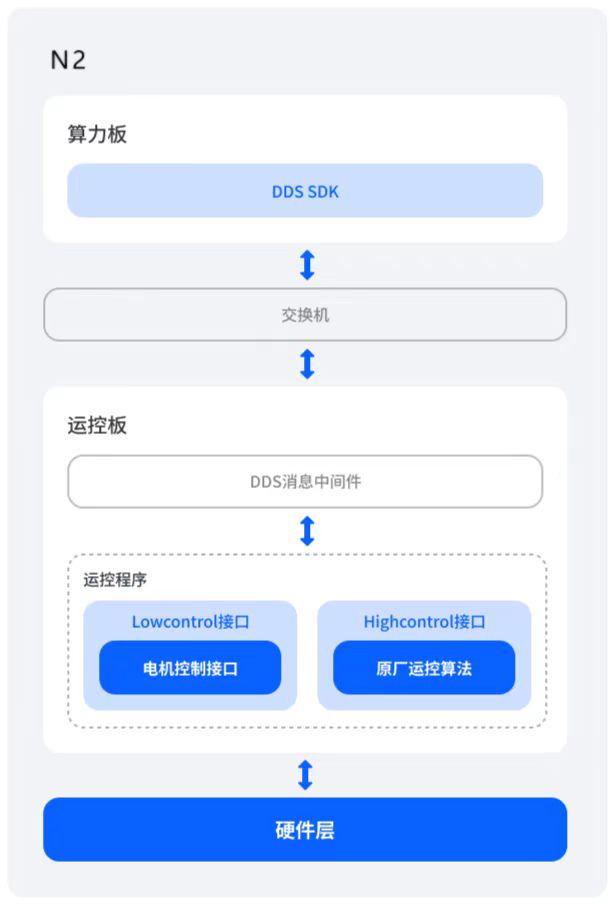
(二)开发接口
DDS C++
(三)获取SDK
https://github.com/Noetix-Robotics/noetix_sdk_n2
(四)URDF文件
(五)应用开发 Highcontrol
应用开发介绍
Highcontrol 基于原厂运动控制策略进行上层调度开发,在不改变底层控制逻辑的前提下,实现机器人自动化应用的快速构建,并支持与大模型集成,打造定制化智能行为系统。
典型应用包括:
-
结合视觉算法与原厂运控系统,实现自主感知与自主行进
-
集成语音交互模块,实现自然语言控制
-
接入大模型,根据输入动态生成并调用原厂控制动作(具备一定风险,需要严格安全策略)
-
配合外挂感知雷达,实现定位导航巡检系统
简而言之,HighControl 通过对原厂控制能力的高层调度封装,实现对遥控器或 APP 可控行为的自动化与程序化调用,并在此基础上拓展部分自主化与智能化能力。
1.Highcontrol架构图
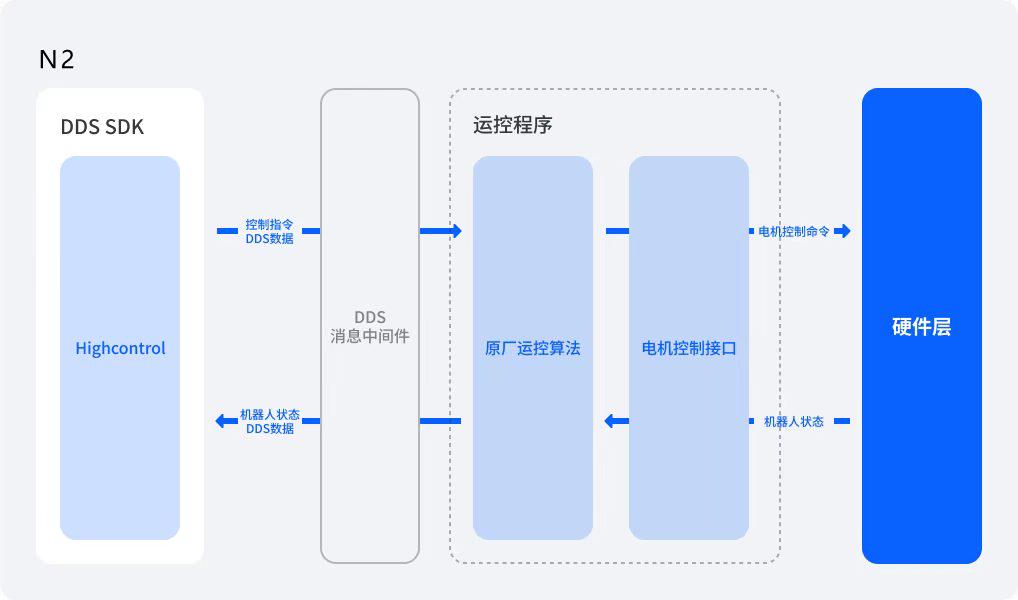
(1)状态上报机制
当客户端 SDK 与机器人运控程序建立连接后,运控程序会持续向客户端推送机器人实时状态信息,包括:
-
全身电机参数数据(pos 位置、vel 速度、tau 扭矩、kp、kd、temperature 温度、error 错误信息)
-
IMU 状态数据
-
当前工作模式(
workmode,表示当前运行的控制策略) -
澳加狮手柄数据(用于同步人工输入或辅助控制)
-
电池电量及相关系统状态信息
(2)客户端控制指令下发
客户端结合自身应用场景向运控程序发送控制指令,主要包括:
-
(x, y, z) 行进控制数据
仅在特定模式下有效,例如走路模式、握手、打招呼、欢呼、示教模式等。
-
action 指令
与
workmode对应,用于切换或触发机器人当前运行的算法策略。 -
data 附加 DDS 数据
通常在
PLAYTEACH(播放示教模式)下使用,用于指定示教文件索引等附加参数。
(3)运控程序内部处理流程
运控程序接收到客户端指令后:
-
将控制参数传递给内部控制算法
-
算法基于强化学习模型进行策略计算
-
生成电机目标期望值(目标位置、速度或力矩)并发送到电机控制接口
-
将计算结果下发至硬件控制层
(4)硬件执行层
硬件层接收目标控制数据后:
-
执行电机控制指令
-
完成对应的期望动作
在整个流程中,用户仅需下发部分高层控制参数。
具体的运动规划、动态平衡与电机级控制计算均由原厂运控程序中的黑盒算法完成。
因此,在 Highcontrol 模式 下,用户能够调用和自动化的能力范围,原则上不超过 APP 或手柄原本可实现的功能边界,但不开放底层电机级控制权限。
2.Highcontrol运行流程图
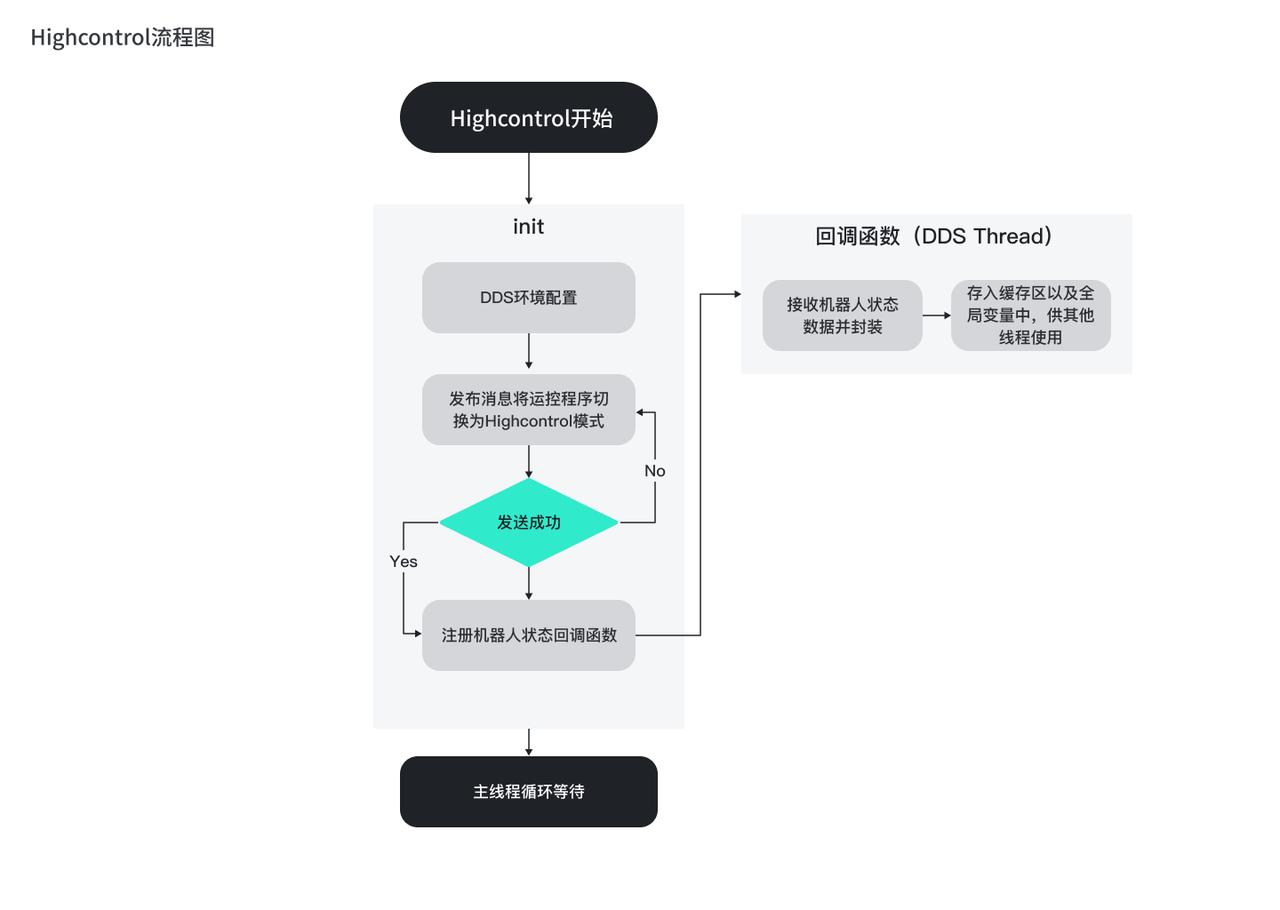
(1)初始化阶段(init)
系统启动后完成以下初始化流程:
-
建立客户端与机器人运控程序之间的通信连接
-
注册机器人状态数据接收回调函数
(2)状态数据回调机制
运控程序持续向客户端推送机器人状态数据。
回调函数接收到数据后进行封装,并分别存入缓冲区及全局状态变量:
-
motor_state_buffer_:电机状态缓冲区 -
imu_buffer_:IMU 状态缓冲区 -
joy_buffer_:手柄数据缓冲区 -
curmode:当前运控策略模式(全局变量)
该阶段仅负责数据接收与缓存,不进行控制决策计算。
3.HighController参数表及常用接口使用
| HighController接口 | ||
|---|---|---|
| 接口名称 | 接口描述 | 返回类型 |
| instance | 获取HighController单例指针 | 对象指针 |
| init | HighController对象初始化 | 无 |
| publish_cmd | 发布DDS控制命令数据 | 无 |
| subscribe_robot_hardware_status | 订阅机器人硬件状态信息 | 无 |
获取HighController对象单例
| 函数名 | instance |
|---|---|
| 函数原型 | static HighController *Instance() |
| 功能概述 | 获取 HighController单例 |
| 参数 | 无 |
| 返回值 | HighController单例对象指针 |
| 备注 |
C++示例:
HighController *ctrl = HighController::Instance();
Python示例:
ctrl = HighController.instance()
HighController对象初始化
| 函数名 | init |
|---|---|
| 函数原型 | bool init() |
| 功能概述 | HighController对象初始化 |
| 参数 | 无 |
| 返回值 | bool |
| 备注 |
C++示例:
ctrl->init();
Python示例:
ctrl.init()
发布机器人控制指令
| 函数名 | publish_cmd |
|---|---|
| 函数原型 | void publish_cmd(double ver, double hor, double yaw, ControlCmd action, uint16_t index) |
| 功能概述 | 使用HighController发送dds控制指令 |
| 参数 | - ver 范围: [-1, 1] ;机器人纵向移动值(>0 前进) - hor 范围: [-1, 1] ;机器人平移值(>0 向左平移) - yaw 范围:[-1, 1] ;机器人转向值(>0 左转) - action 机器人模式切换枚举 - index 示教相关模式指定索引 |
| 返回值 | 无 |
| 备注 | 此接口不能连续调用,否则机器人接收指令太快会无法响应,需要在每次指令发送至少添加2ms的延时 |
C++示例:
ctrl->publish_cmd(0, 0, 0, ControlCmd.CHEER, 0);
Python示例:
ctrl.publish_cmd(0, 0, 0, ControlCmd.CHEER, 0)
action参数表示切换机器人到对应模式
| 参数名称 | 定义原型 | 序号 | 示例值 | 说明 |
|---|---|---|---|---|
| ControlCmd | | 0 | WALK | 走路模式 |
| 1 | SWING | 出厂预设动作挥手 | ||
| 2 | SHAKE | 出厂预设动作握手 | ||
| 3 | CHEER | 出厂预设动作欢呼 | ||
| 4 | RUN | 跑步模式 | ||
| 5 | START | 使能/失能 | ||
| 6 | SWITCH | 准备模式 | ||
| 7 | STARTTEACH | 开始示教 | ||
| 8 | SAVETEACH | 保存示教 | ||
| 9 | ENDTEACH | 结束示教(弃用) | ||
| 10 | PLAYTEACH | 播放示教 | ||
| 11 | DANCE1 | 英歌舞(长) | ||
| 12 | DANCE2 | 英歌舞(短) | ||
| 13 | DANCE3 | 恰恰舞 | ||
| 14 | DANCE4 | 广播体操 | ||
| 15 | DANCE5 | 春节舞蹈 | ||
| 16 | CF | 侧手翻 | ||
| 17 | TANG | 倒地 | ||
| 18 | DEFAULT | 空模式 |
警告使用DDS SDK 触发机器人侧手翻(如下图)以及 舞蹈(6m*6m)等功能,一定要远离人群并并按照功能所需空间保留大面积且冗余空旷空间。否则造成任何损失与我司无关!!!
侧手翻所需空间
DEFAULT空模式使用目的
整个机器人线程会循环执行process 控制函数是周期循环执行的,如果在其中持续下发
action = ControlCmd::CHEER; 等动作或者切换模式的命令的话
机器人会在 欢呼动作尚未完成时不断收到新的 CHEER 指令,导致动作被反复打断,表现为机器人“卡住、无反应”。
正确做法
CHEER 属于 一次性触发指令(事件),应 只发送一次;后续循环发送 DEFAULT(空指令),避免重复触发。
示例代码(修正后)
if (is_first) {

    action = ControlCmd::CHEER;  // 只触发一次
    is_first = false;
} else {
    action = ControlCmd::DEFAULT;
}
效果
-
收到
CHEER→ 触发并完整执行欢呼动作 -
后续
DEFAULT→ 不再打断动作 -
机器人行为正常、可预期
动作类指令要“边沿触发”,不能在控制循环里持续下发。
index用于在示教相关模式下指定示教文件索引
ctrl.publish_cmd(0, 0, ControlCmd.STARTTEACH, 0) # 开始示教
sleep(10) # 录制示教动作
ctrl.publish_cmd(0, 0, ControlCmd.SAVETEACH, 1) # 结束并保存示教动作,指定索引为1
sleep(2) # 让运控程序执行完保存流程,防止被下条命令打断
ctrl.publish_cmd(0, 0, ControlCmd.PLAYTEACH, 1) # 播放示教文件1
仅当 action 为以下模式时:
PLAYTEACH / WALK / SWING / CHEER / SHAKE / DEFAULT
参数 x、y、yaw 才会生效,用于控制机器人运动;在其他模式下,x、y、yaw 无效。
订阅机器人硬件状态信息
| 函数名 | subscribe_robot_hardware_status |
|---|---|
| 函数原型 | void subscribe_robot_hardware_status(RobotHardwareStatusCallback callback); |
| 功能概述 | 订阅机器人硬件状态信息 |
| 参数 | - callback:处理机器人状态数据回调函数 |
| 返回值 | 无 |
| 备注 |
C++示例:
ctrl->subscribe_robot_hardware_status(
    [](const RobotHardwareStatus &status) {
    latest_hw_status = status;
});
Python示例:
def _on_hw_status(status):
    global latest_hw_status
    atest_hw_status = status

ctrl.subscribe_robot_hardware_status(_on_hw_status)
| 参数名称 | 定义原型 | 参数 | 说明 |
|---|---|---|---|
| RobotHardwareStatus | | imu_data | imu数据 |
| remote_data | 手柄数据 | ||
| motor_data | 电机数据 | ||
| workmode | 当前工作模式 |
workmode参数对应表
workmode值仅在highcontroller模式下有效
| workmode值 | 说明 |
|---|---|
| 0 | 使能模式 |
| 1 | 准备模式 |
| 2 | 走路模式 |
| 3 | 跑步模式 |
| 4 | 出厂预设动作打招呼 |
| 5 | 出厂预设动作握手 |
| 6 | 出厂预设动作欢呼 |
| 7 | 开始示教 |
| 8 | 结束示教 |
| 9 | 播放示教 |
| 10 | 保存示教 |
| 11 | 保护模式 |
| 12 | 英歌舞(长) |
| 13 | 英歌舞(短) |
| 14 | 恰恰舞 |
| 15 | 广播体操 |
| 16 | 春节舞蹈 |
| 17 | 侧手翻 |
| 18 | 倒地动作 |
| 19 | 失能模式 |
保存示教
SDK向机器人发送 SAVETEACH 后,机器人会陆续返回 退出示教 保存示教1 保存示教2 三个状态
保护模式
在处于站立控制策略(走路,示教,舞蹈等) 下,运控程序会对 IMU 姿态数据进行持续监测。
当检测到姿态偏离站立稳定区间,并超过预设阈值时,系统将立即触发保护机制,强制切换至安全模式。
在保护模式下:
-
全身关节进入失能状态(电机停止主动输出)
-
终止当前运动控制策略
-
阻断进一步动作指令执行
该机制的目的在于:
-
防止机器人在跌倒或失稳过程中持续输出控制力矩
-
避免四肢失控摆动造成二次损伤
-
降低对设备本体及周围环境的潜在损害
该保护逻辑属于底层安全防护机制,具有最高优先级,不受上层控制指令影响。
手柄数据结构
| 参数名称 | 定义原型 | 示例值 | 说明 |
|---|---|---|---|
| joydata | | axes | 遥控器遥感线性数值 |
| button | 遥控器按键按下映射数值 1 被按下 0 正常 |
| 手柄摇杆映射 | 映射说明 | 范围 |
|---|---|---|
| axes[0] | 机器人转向值(>0 左转) | [-1, 1] |
| axes[2] | 机器人平移值(>0 向左平移) | [-1, 1] |
| axes[1] | 机器人纵向移动值(>0 前进) | [-1, 1] |
IMU状态数据结构
| 参数名称 | 定义原型 | 示例值 | 说明 |
|---|---|---|---|
| NingImuData | | ori | 姿态四元数 |
| ori_cov | 姿态协方差 | ||
| angular_vel | 角速度 | ||
| angular_vel_cov | 角速度协方差 | ||
| linear_acc | 线加速度 | ||
| linear_acc_cov | 线加速度协方差 |
电机状态数据结构
| 参数名称 | 定义原型 | 示例值 | 说明 |
|---|---|---|---|
| MotorState | | pos | 电机位置 |
| vel | 电机转速 | ||
| tau | 电机扭矩 | ||
| motor_id | 电机ID | ||
| error | 电机错误码:
| ||
| temperature | 温度 |
4.运控状态切换流程图
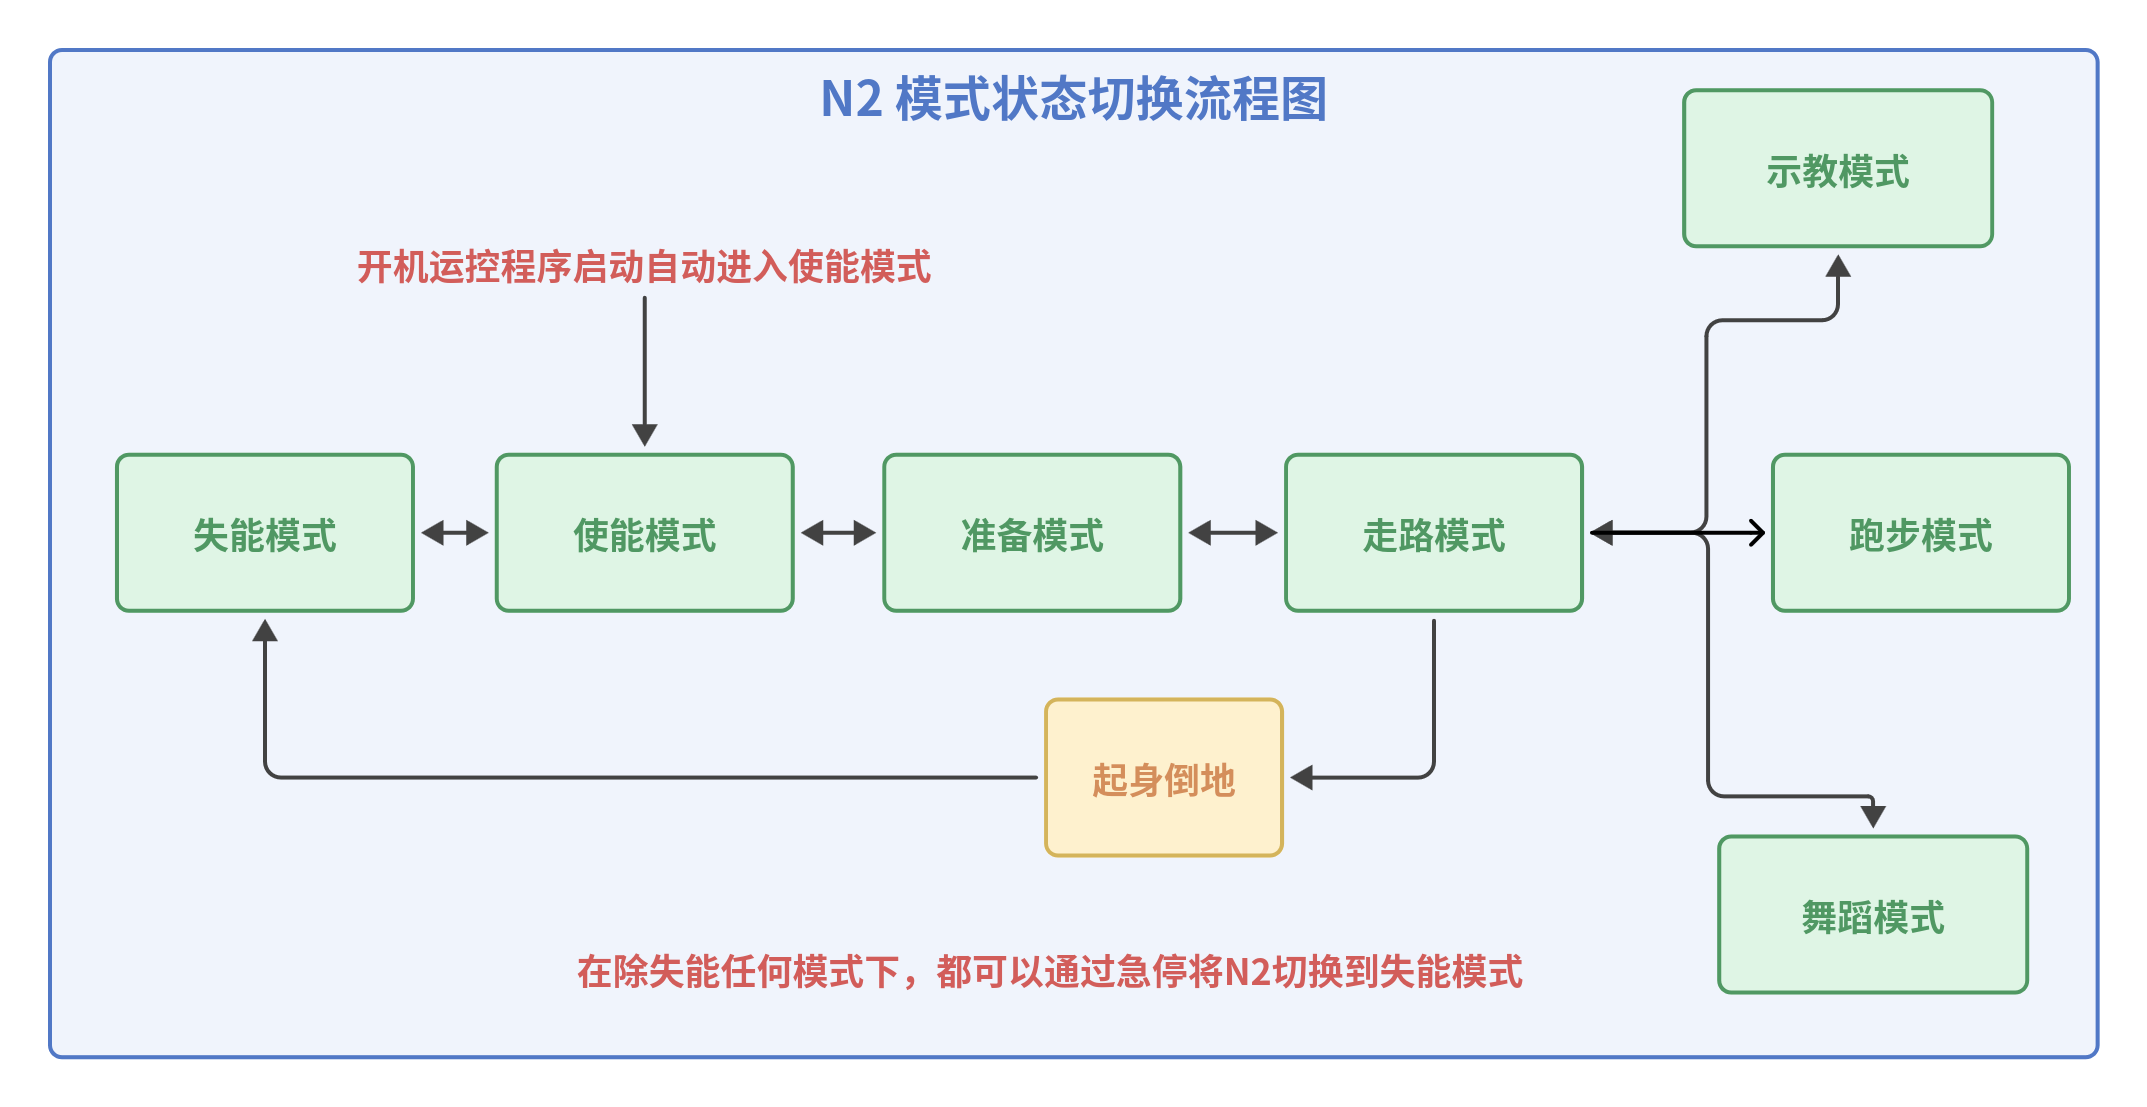
注意:使用highcontrol开发过程中,模式切换请遵循上述流程图以确保合理安全
5.开发示例
SDK 文件夹中的 example_high.cpp 与 test_high.py 提供了一个示例 Demo,用于解析澳加狮手柄输入数据,并根据手柄操作生成对应控制指令发送至机器人。
(六)运控开发 Lowcontrol
运控开发介绍
Lowcontrol将运控程序中的电机控制接口开放至 SDK,允许用户以 500Hz 的控制频率直接调节底层电机参数。结合强化学习算法部署,可实现对 N2 运动能力的深度定制,使其完成多样化的新动作与舞蹈等复杂行为。
注意:仅有EDU版本的N2可以开发LowController
1.N2训练框架
https://github.com/Noetix-Robotics/noetix_n2_gym
2.Lowcontrol架构图
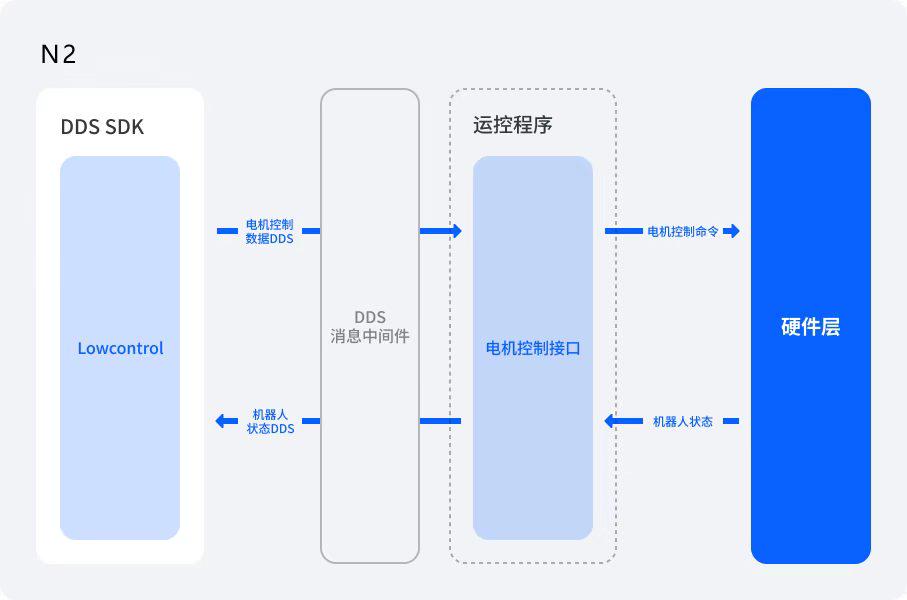
(1)状态数据上报
当客户端 SDK 与机器人运控程序建立连接后,运控程序会持续向客户端推送机器人实时状态信息,包括:
-
全身电机参数数据(pos 位置、vel 速度、tau 扭矩、kp、kd、temperature 温度、error 错误信息)
-
IMU 状态数据
-
澳加狮手柄数据(用于同步人工输入或辅助控制)
(2)客户端侧控制计算
客户端结合自身算法(通常为强化学习模型)进行实时策略计算,生成各电机的目标期望值(如目标位置等),并将电机控制指令数组写入缓冲区后下发至运控程序。
(3)运控程序转发机制
运控程序接收到客户端下发的电机指令数组后,不进行高层策略计算,而是直接将控制参数转发至硬件控制层。
(4)硬件执行层
硬件层接收电机目标参数后执行控制指令,驱动电机完成期望动作。
在 LowControl 模式下:
-
强化学习模型部署在客户端侧
-
用户可直接参与电机级控制
-
运控程序主要承担通信与安全转发职责
-
控制频率可达
500Hz
该模式具备更高的控制自由度与灵活性,但同时也意味着:
-
对算法稳定性要求更高
-
对实时性与系统安全性的要求更严格
-
若控制策略不稳定,可能直接影响机器人运动安全
3.Lowcontrol运行流程图
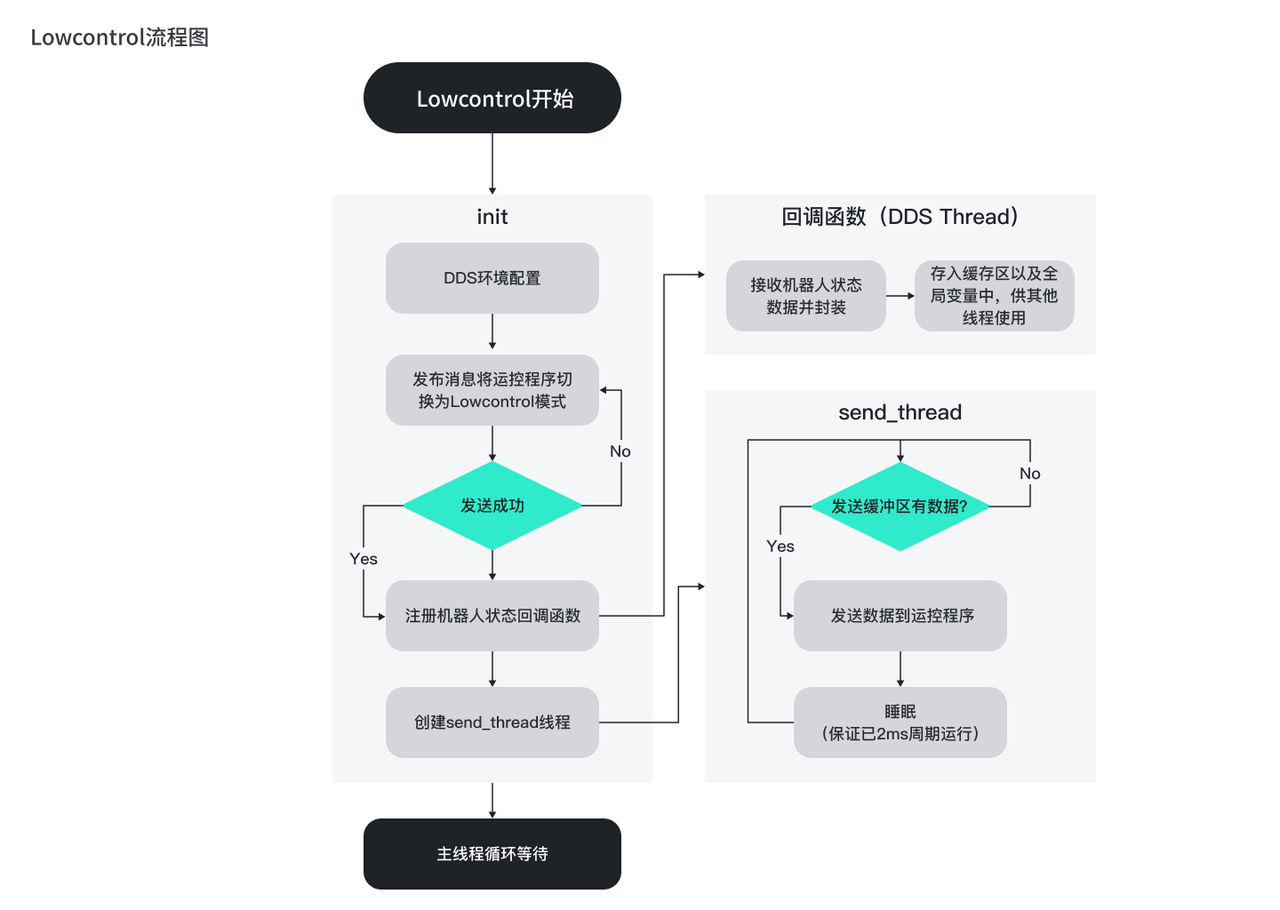
(1)初始化阶段(init)
系统启动后完成以下初始化步骤:
-
建立客户端与机器人运控程序之间的通信连接
-
注册机器人状态数据接收回调函数
-
创建
send_thread数据发送线程
(2)状态数据回调机制
运控程序持续向客户端推送机器人状态数据。
回调函数接收数据后进行封装,并存入对应缓冲区或全局变量:
-
motor_state_buffer_:电机状态缓冲区 -
imu_buffer_:IMU 状态缓冲区 -
joy_buffer_:手柄数据缓冲区
该阶段仅负责数据接收与缓存,不参与控制策略计算。
(3)send_thread(数据发送线程)
数据发送线程同样以 2ms 周期运行:
-
若
motor_cmd_buffer_不为空 -
读取最新电机控制指令
-
将电机目标数组发送至运控程序
运控程序仅负责数据转发至硬件层,不参与高层控制决策。
(4)架构特征
Lowcontrol 模式的核心特征是:
-
客户端直接参与电机级控制
-
强化学习或自定义控制算法运行在客户端
-
运控程序不再负责高层策略计算,仅承担通信与安全转发职责
-
控制频率可达 500Hz
该模式提供更高的控制自由度与算法可塑性,但同时对:
-
实时性
-
算法稳定性
-
线程安全与调度精度
提出更高要求。
4.关节电机信息
| ID | 名称 | 关节 | 扭矩 | 角度范围 | 弧度范围 | ||
|---|---|---|---|---|---|---|---|
| 0 | arm_l1_joint | 左臂肩pitch关节 | 27N.m | -155 | 155 | -2.705 | 2.705 |
| 1 | arm_l2_joint | 左臂肩roll关节 | 27N.m | 0 | 120 | 0 | 2.094 |
| 2 | arm_l3_joint | 左臂大臂yaw关节 | 27N.m | -155 | 155 | -2.705 | 2.705 |
| 3 | arm_l4_joint | 左臂肘pitch关节 | 27N.m | -103 | 57 | -1.798 | 0.995 |
| 4 | leg_l1_joint | 左腿髋yaw关节 | 90N.m | -37 | 57 | -0.646 | 0.995 |
| 5 | leg_l2_joint | 左腿髋roll关节 | 90N.m | -37 | 57 | -0.646 | 0.995 |
| 6 | leg_l3_joint | 左腿大腿pitch关节 | 150N.m | -90 | 45 | -1.571 | 0.785 |
| 7 | leg_l4_joint | 左腿膝关节pitch关节(连杆) | 150N.m | 0 | 126 | 0 | 2.199 |
| 8 | leg_l5_joint | 左腿小腿pitch踝关节(连杆) | 70N.m | -57 | 43 | -0.995 | 0.750 |
| 9 | arm_r1_joint | 右臂肩pitch关节 | 27N.m | -155 | 155 | -2.705 | 2.705 |
| 10 | arm_r2_joint | 右臂肩roll关节 | 27N.m | 0 | 120 | 0 | 2.094 |
| 11 | arm_r3_joint | 右臂大臂yaw关节 | 27N.m | -155 | 155 | -2.705 | 2.705 |
| 12 | arm_r4_joint | 右臂肘pitch关节 | 27N.m | -103 | 57 | -1.798 | 0.995 |
| 13 | leg_r1_joint | 右腿髋yaw关节 | 90N.m | -37 | 57 | -0.646 | 0.995 |
| 14 | leg_r2_joint | 右腿髋roll关节 | 90N.m | -37 | 57 | -0.646 | 0.995 |
| 15 | leg_r3_joint | 右腿大腿pitch关节 | 150N.m | -90 | 45 | -1.571 | 0.785 |
| 16 | leg_r4_joint | 右腿膝关节pitch关节(连杆) | 150N.m | 0 | 126 | 0 | 2.199 |
| 17 | leg_r5_joint | 右腿小腿pitch踝关节(连杆) | 70N.m | -57 | 43 | -0.995 | 0.750 |
MotorCmd.pos 对应 弧度信息
5.澳加狮手柄数据映射
澳加狮手柄。button[]和按键映射表如下:
| 键位描述 | Button index |
|---|---|
| 右肩键 | 1 |
| 左肩键 | 2 |
| X | 5 |
| Y | 6 |
| B | 7 |
| A | 8 |
| + | 9 |
| - | 10 |
| 无 | 11 |
| 左遥感按下 | 12 |
手柄摇杆数据范围
| 最小值 | 最大值 |
|---|---|
| -1 | 1 |
6.LowController常用接口及使用例程
| LowController接口 | ||
|---|---|---|
| 接口名称 | 接口描述 | 返回类型 |
| instance | 获取LowController单例指针 | 对象指针 |
| init | LowController对象初始化 | 无 |
| set_joint | 将电机控制命令写入缓冲区 | 无 |
| subscribe_robot_hardware_status | 订阅机器人硬件状态信息 | 无 |
获取LowController对象单例
| 函数名 | instance |
|---|---|
| 函数原型 | static LowController *Instance() |
| 功能概述 | 获取 HighController单例 |
| 参数 | 无 |
| 返回值 | LowController单例对象指针 |
| 备注 |
C++示例:
LowController *ctrl = LowController::Instance();
Python示例:
ctrl = LowController.instance()
LowController对象初始化
| 函数名 | init |
|---|---|
| 函数原型 | bool init() |
| 功能概述 | LowController对象初始化 |
| 参数 | 无 |
| 返回值 | bool |
| 备注 |
C++示例:
ctrl->init();
Python示例:
ctrl.init()
电机控制命令数组存入缓冲区
存入缓冲区后,会由send_thread 线程自动发送
| 函数名 | set_joint |
|---|---|
| 函数原型 | void set_joint(std::array<MotorCmd, 18> motorcmd) |
| 功能概述 | 设置关节数据 |
| 参数 | - motorcmd 电机命令结构体 |
| 返回值 | 无 |
| 备注 |
| 参数名称 | 定义原型 | 示例值 | 说明 |
|---|---|---|---|
| MotorCmd | | pos | 电机位置 |
| vel | 电机转速 | ||
| tau | 电机扭矩 | ||
| kp | pid参数 | ||
| kd | pid参数 | ||
| motor_id | 电机ID |
电机控制命令下发请严格参考 关节电机信息 中的指定参数范围
C++示例:
std::array<MotorCmd, 18> motorcmd;
// 省略算法逻辑 ...
ctrl->set_joint(motorcmd);
Python示例:
cmds = [MotorCmd() for _ in range(18)]
# 省略算法逻辑 ...
ctrl.set_joint(cmds)
订阅机器人硬件状态信息
| 函数名 | subscribe_robot_hardware_status |
|---|---|
| 函数原型 | void subscribe_robot_hardware_status(RobotHardwareStatusCallback callback); |
| 功能概述 | 订阅机器人硬件状态信息 |
| 参数 | - callback:处理机器人状态数据回调函数 |
| 返回值 | 无 |
| 备注 | 使用方法同HighController subscribe_robot_hardware_status |
7.开发示例
examples/cpp/example_low.cpp 中运行了一个N2的18个自由度原地踏步策略(policy/policy_user.onnx)的sim2real(算法模型实机部署) 的代码,根据策略提供了部分强化学习部署接口
| 函数名 | loadModel |
|---|---|
| 函数原型 | bool loadModel(std::string modelpath) |
| 功能概述 | 加载自有模型 |
| 参数 | - modelpath: 模型路径(程序所在的当前绝对路径) |
| 返回值 | true:加载成功;false:加载失败 |
| 备注 |
| 函数名 | onnxdatainit |
|---|---|
| 函数原型 | void onnxdatainit() |
| 功能概述 | 初始化onnx数据 |
| 参数 | 无 |
| 返回值 | 无 |
| 备注 |
| 函数名 | getmodelparam |
|---|---|
| 函数原型 | bool getmodelparam() |
| 功能概述 | 从yaml文件中获取模型参数 |
| 参数 | 无 |
| 返回值 | true:读取yaml文件成功;false:读取yaml文件失败 |
| 备注 |
| 函数名 | setparameter |
|---|---|
| 函数原型 | void setparameter(Command &cmd,bool* isfirst) |
| 功能概述 | 设置xyz整机控制参数 |
| 参数 | - cmd:设置指令 - isfirst: 是否是第一次设置 |
| 返回值 | 无 |
| 备注 |
| 函数名 | updatestateestimation |
|---|---|
| 函数原型 | bool updatestateestimation() |
| 功能概述 | 更新状态,包括关节角度,IMU数据等从yaml文件中获取模型参数 |
| 参数 | 无 |
| 返回值 | true:读取yaml文件成功;false:读取yaml文件失败 |
| 备注 |
| 函数名 | computeObservation |
|---|---|
| 函数原型 | void computeObservation() |
| 功能概述 | 计算观测系数 |
| 参数 | 无 |
| 返回值 | 无 |
| 备注 |
| 函数名 | computeActions |
|---|---|
| 函数原型 | void computeActions() |
| 功能概述 | 计算最终的动作 |
| 参数 | 无 |
| 返回值 | 无 |
| 备注 |
手柄操作流程
| 使用步骤 | |
|---|---|
+ | 全身关节回0位进入阻尼模式 |
LB & - | 四肢微微弯曲,进入策略前准备模式 |
LB & X | 进入策略控制原地踏步模式 |
(七)快速开发
以下所有操作都是在N2算力板上进行,算力板本身已经安装好所需编译环境也可以通过docker部署编译环境
外挂开发部署环境请看:SDK 编译环境部署流程
外挂开发介绍
由于人形产品的运控板不对外开放,用户程序无法直接部署在运控板上运行,因此需要额外的计算载体来执行用户程序。
如果用户购买的机型未配备算力板,则需采用“外挂开发”方式:用户自备算力板或主机,通过网线连接 N2 后背接口,与运控板通信。
由于运控板仅允许与原版算力板的固定 IP 通信,且通信基于内部交换机的有线连接,因此外挂设备需配置为与原版算力板相同的 IP,以模拟原始算力板完成接入。
有线连接算力板 SSH登录
ssh noetix@192.168.55.101
无线连接算力板 SSH登录(无线IP可通过SSH进入算力板后使用ifconfig查看)
ssh noetix@[机器人WIFI-IP]
1.SDK目录结构
.
├── build.sh                    # 编译脚本
├── CMakeLists.txt
├── config                      # 配置文件
├── dds                         # DDS库文件
├── examples                    # 示例代码
├── include
├── lib                         # 动态库文件
├── LICENSE
├── policy                      # 模型文件
├── pybind                      # pybind 文件
└── README.md
2.docker开发环境镜像部署
注意:此镜像包为aarch64架构,仅在aarch64架构电脑上可部署
1.解压压缩包
tar -zxvf noetix_dds.tar.gz
解压出来后,压缩包内会有noetix_dds.tar 开发镜像文件 noetix_dds.yaml 配置部署文件
version: "3.8"

services:
  noetix_dds:
    image: noetix_dds:arm64
    container_name: noetix_dds
    network_mode: host
    volumes:
      - /home/noetix/work:/home/noetix/work:rw # 挂载工作目录
      # /home/noetix/work 冒号前这部分要改成用户的工作目录,创建一个/home/noetix/work/路径目录
    stdin_open: true
    tty: true
2.部署
docker load -i noetix_dds.tar
docker images # 确认noetix_dds   arm64 镜像是否存在
mkdir -p /home/noetix/work # 创建工作目录, 用户自行选择
docker compose -f noetix_dds.yaml up -d # 部署
docker ps # 检查 noetix_dds 是否存在
3.进入dock容器
docker exec -it noetix_dds /bin/bash
后续将DDS SDK 放入工作目录即可开始开发
3.编译SDK
cd noetix_sdk_n2
./build.sh # 一键编译脚本
编译成功后会在SDK根目录下生成可执行文件 example_low 和 example_high ,并且在build目录下生成highcontrol_py 以及 lowcontrol_py pybind库,供python调用
4.启动程序
C++
cd noetix_sdk_n2
sudo ./build/example_high # or sudo ./build/example_low
Python
cd noetix_sdk_n2
python3 examples/py/test_low.py # python3 examples/py/test_high.py
安全提示
调试过程中,请全程使用机器人吊架,以免错误程序失控造成损失
(八)常见问题及注意事项
1.DDS客户端demo:运行报错(1)
ARM架构:
error while loading shared libraries: libssl.so.1.1: cannot open shared object file: No such file or directory
libssl1.1_1.1.1f-1ubuntu2.16_arm64.deb
sudo dpkg -i libssl1.1_1.1.1f-1ubuntu2.16_arm64.deb
X86架构:
./highcontrol: error while loading shared libraries: libssl.so.1.1: cannot open shared object file: No such file or directory
libssl1.1_1.1.1f-1ubuntu2_amd64.deb
sudo dpkg -i libssl1.1_1.1.1f-1ubuntu2_amd64.deb